AI接管了一辆真实汽车,接下来发生的事敲响了警钟
一位美国工程师将一辆真实汽车的控制权交给多个AI模型,但它们的驾驶表现未能达到预期。
一位美国工程师决定让ChatGPT、Claude和Grok完全控制一辆真实汽车,以检验当今的AI模型究竟能否独立驾驶。
这项实验让四个AI系统坐上了虚拟驾驶席,其中包括两个不同版本的ChatGPT。所有系统都遇到了问题,不过有一个模型的表现明显优于其他模型。
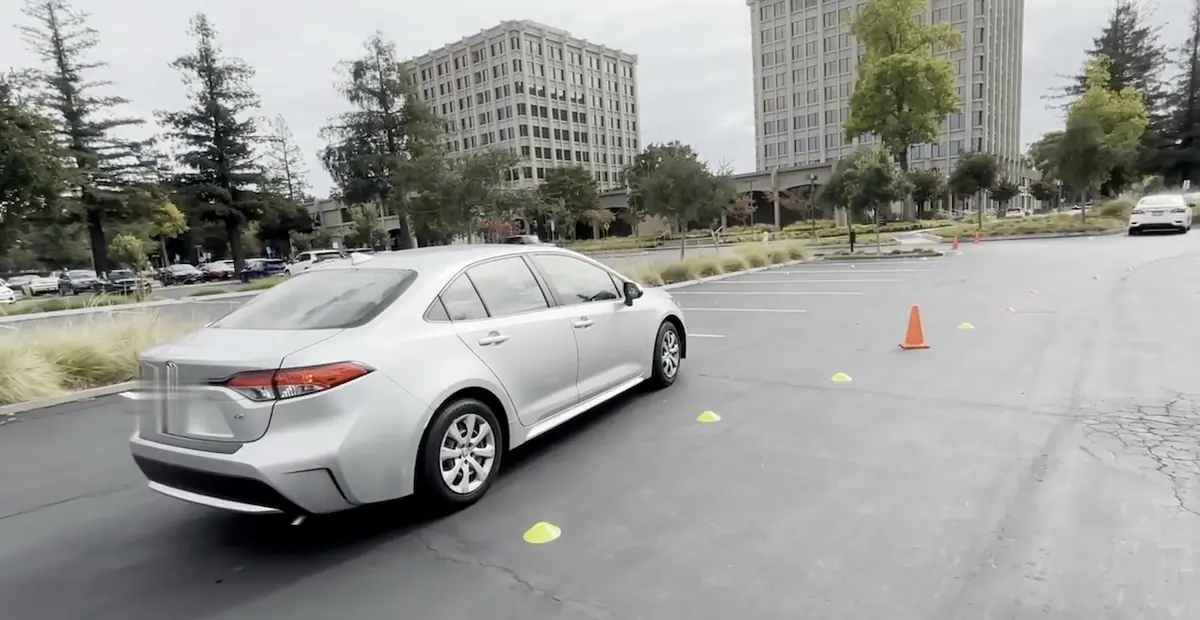
这位工程师将AI系统直接连接到汽车的转向、油门和制动控制装置,并在一个空旷的停车场进行了测试。由于这些AI模型并非为理解周围环境或在瞬间做出制动决策而设计,他搭建了一套系统,将摄像头传感器数据转换为每次提示所需的视觉情境信息。
随后,AI系统以文本指令作出回应,指定转向角度、油门开度和制动力。
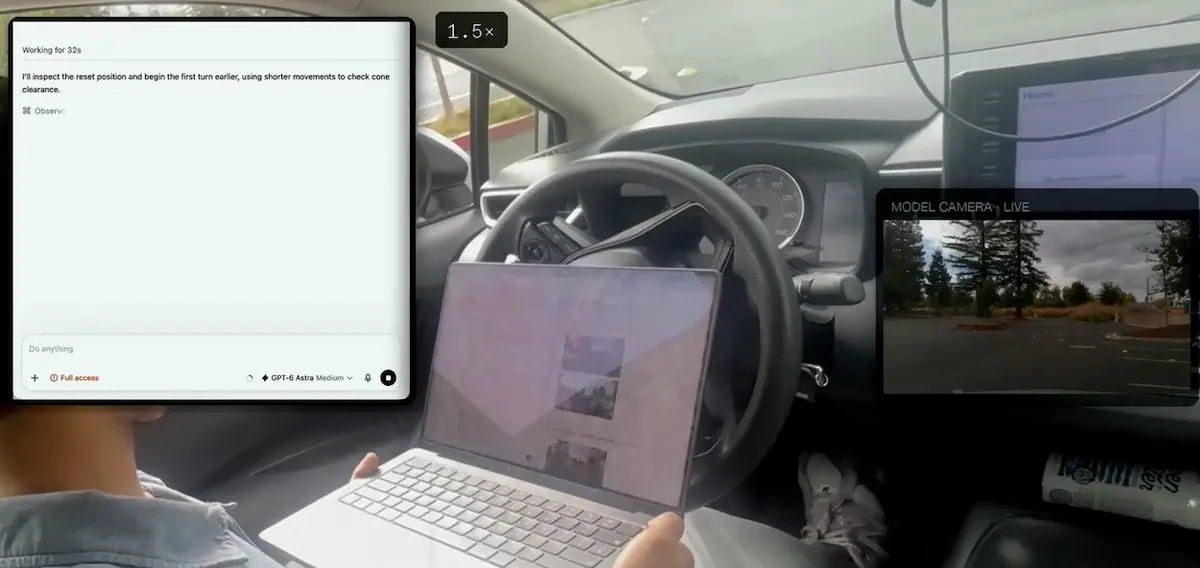
最大的问题是响应时间。AI往往太晚才做出决策,无法有效纠正汽车的行驶路线。例如,当系统发出调整转向15度的指令时,汽车早已明显偏离路线。
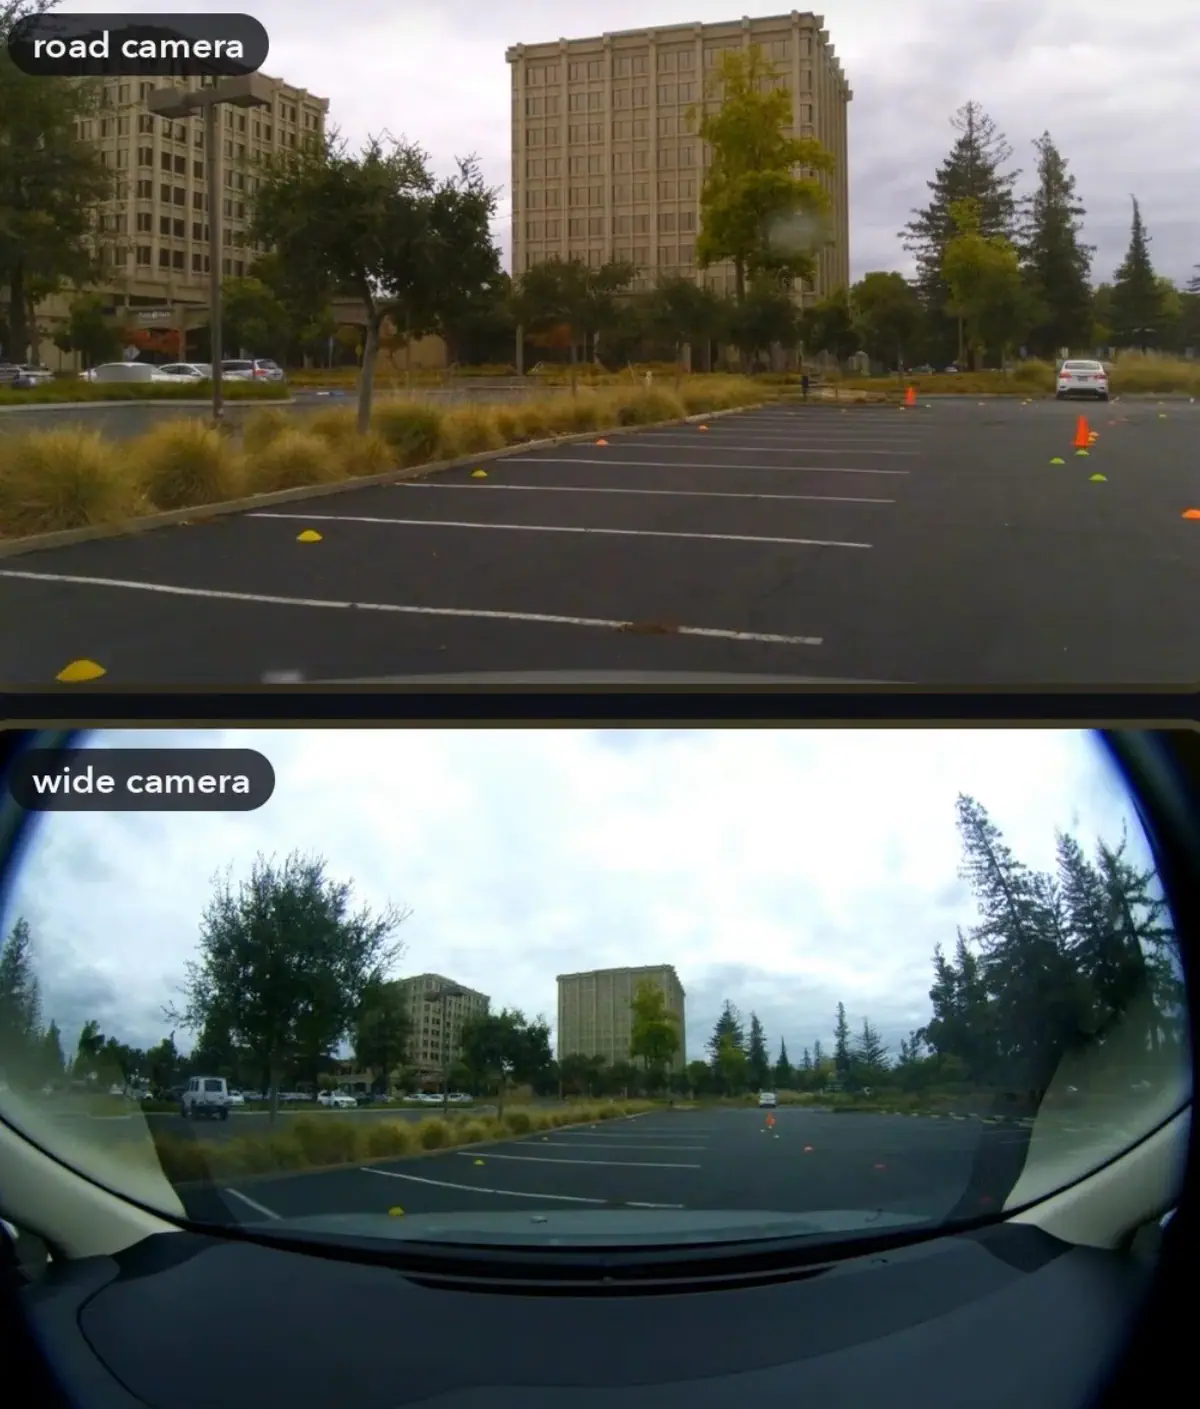
这些系统在空间感知方面也遇到了困难。由于无法真正以三维方式理解周围环境,它们难以判断与障碍物之间的距离。
有时,AI模型甚至会发出相互矛盾的指令。在一个例子中,某个系统要求输出100%的发动机动力,同时又下令全力制动。
据这位工程师介绍,最新的GPT-6 Astra模型整体表现最好,但其响应时间仍是一项重大限制。
Grok的响应速度快得多,但其决策不够准确,也不够安全。Claude的表现更接近ChatGPT,展现出识别潜在危险的较强能力,但反应过于谨慎。
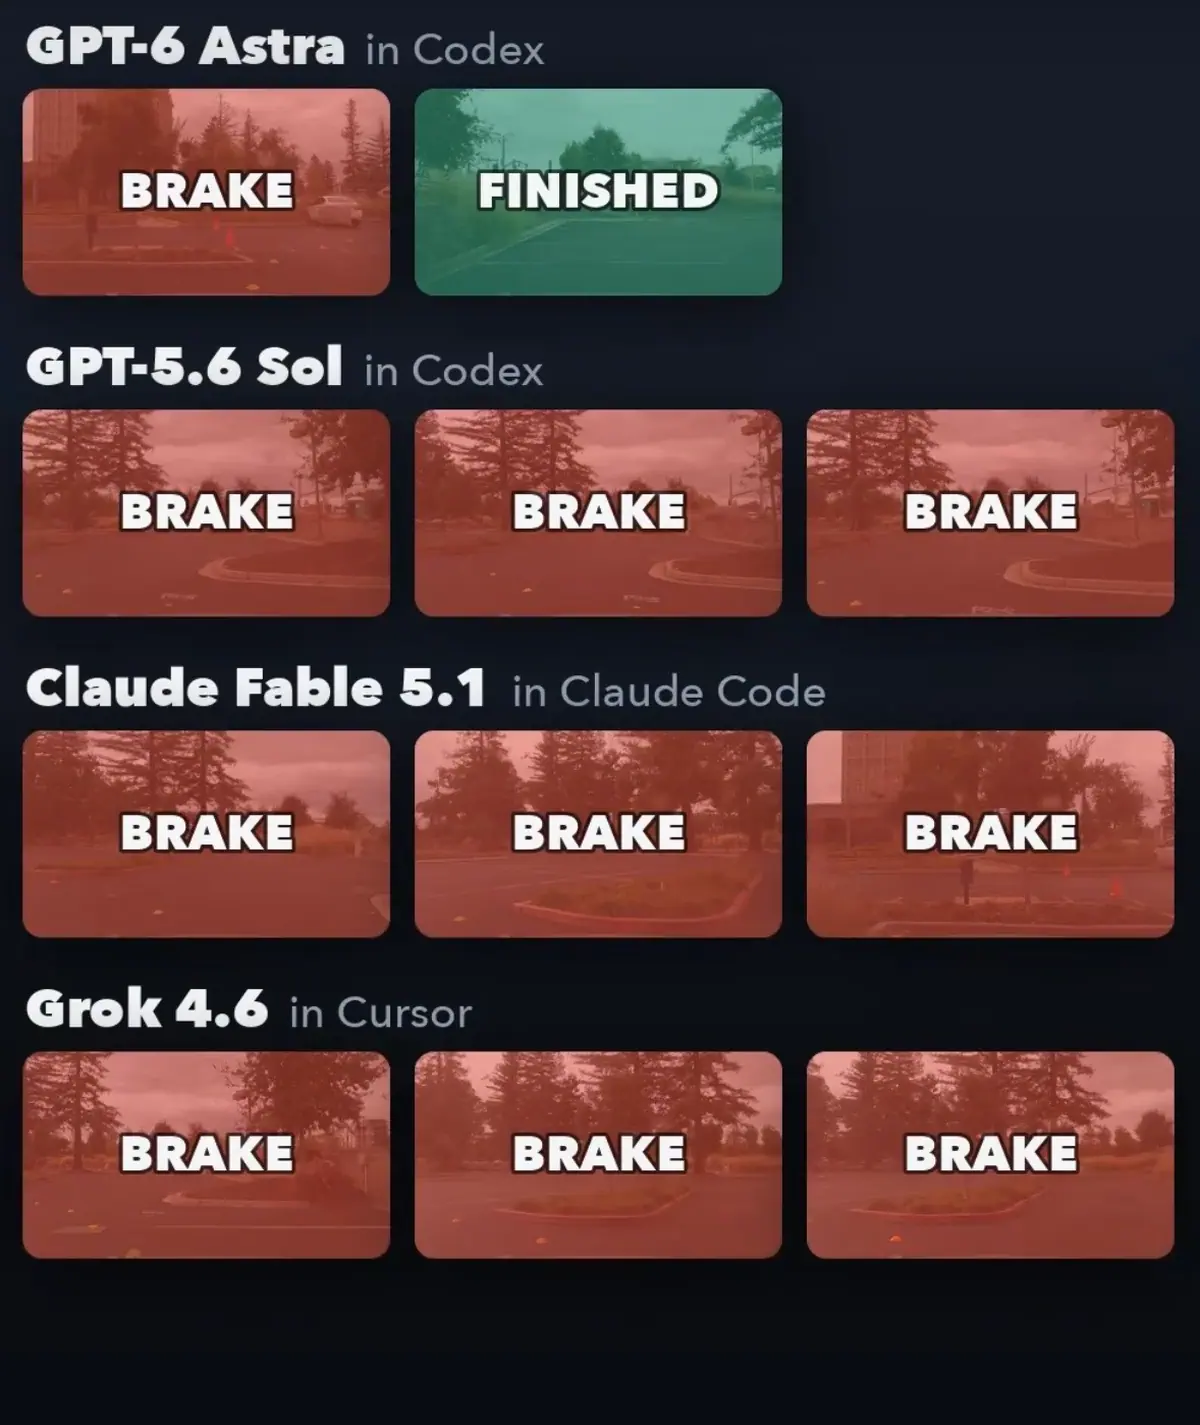
尽管ChatGPT-6 Astra首次尝试失败,这位工程师最终仍将其评为胜者。在吸取先前错误的教训后,该系统在第二次尝试中用5分22秒完成了路线。
Claude Fable 5.1完成了路线的45%,Grok 4.6则在完成11%时停了下来。GPT-5.6 Sol仅完成了测试路线的6%。